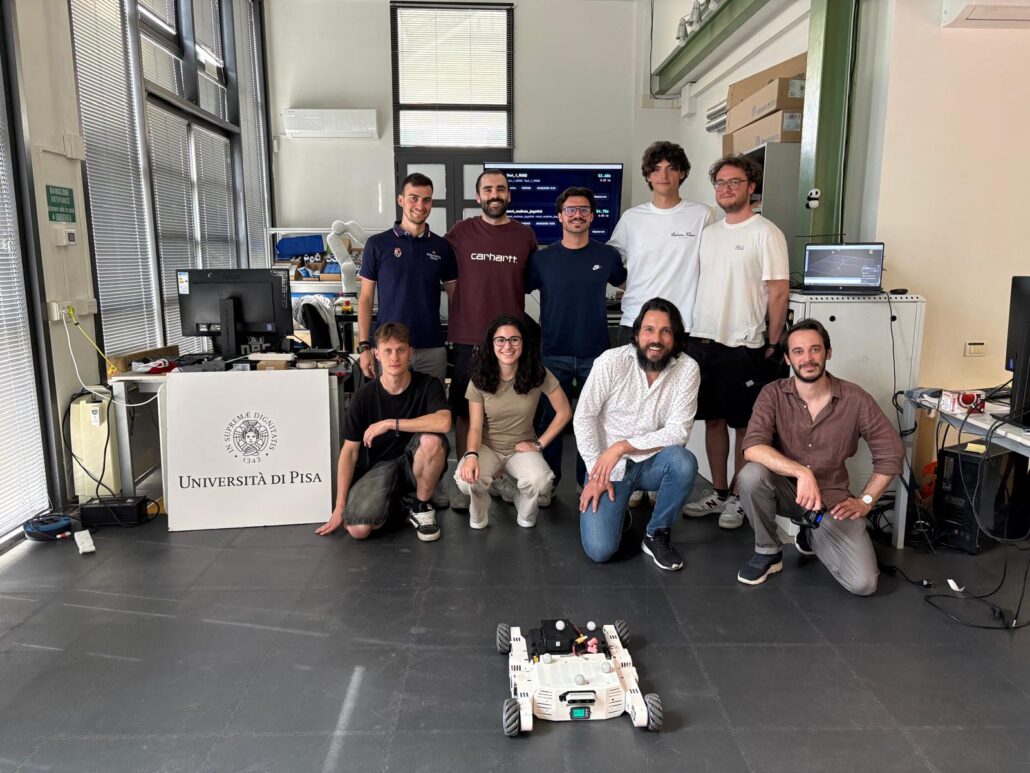
OMNIRACE è una competizione didattica sviluppata nell’ambito del corso di Controlli Automatici della Laurea Magistrale in Ingegneria dei Veicoli dell’Università di Pisa con l’obiettivo di applicare i concetti teorici del controllo automatico in un’esperienza concreta di progettazione e sperimentazione di un sistema di controllo su un veicolo reale.
La competizione si svolge utilizzando OMNICAR, una base mobile omnidirezionale basata sul framework ROS2, equipaggiata con quattro ruote mecanum che consentono movimenti longitudinali, trasversali e rotazioni indipendenti. Questa architettura rende il veicolo particolarmente adatto allo sviluppo e alla validazione di algoritmi avanzati di pianificazione e controllo.
L’intero flusso di sviluppo riproduce quello adottato nei moderni sistemi automatici. Gli studenti progettano i propri algoritmi in MATLAB e Simulink, generano automaticamente il codice ROS2 e lo validano inizialmente in ambiente simulato tramite Gazebo. Solo dopo aver superato questa fase, il software viene eseguito direttamente sul veicolo reale, consentendo di confrontarsi con tutte le complessità dell’interazione con il mondo fisico.
La sfida consiste nel raggiungere una sequenza di waypoint, definiti da posizione e orientazione, nel minor tempo possibile. Ogni mancato raggiungimento delle tolleranze previste comporta penalità o l’interruzione della prova, stimolando gli studenti a sviluppare soluzioni robuste, efficienti e affidabili. Il percorso è articolato in più giornate sperimentali intervallate da periodi dedicati all’analisi dei risultati e al miglioramento degli algoritmi.
I risultati della prima edizione hanno evidenziato un elevato coinvolgimento degli studenti, organizzatisi autonomamente in gruppi di lavoro. Tutti i team hanno completato con successo la prova, mostrando miglioramenti significativi tra una sessione e la successiva e adottando strategie progettuali differenti, spesso anticipando in modo intuitivo concetti avanzati non ancora affrontati nel corso.
OMNIRACE rappresenta oggi un esempio di didattica che integra teoria, simulazione e sperimentazione. Attraverso una competizione tecnica, gli studenti acquisiscono competenze nella progettazione di sistemi autonomi, nello sviluppo software basato su ROS2, nella modellazione, nella validazione sperimentale e nel lavoro di squadra, sperimentando in prima persona il processo di sviluppo tipico della ricerca e dell’industria dei veicoli autonomi.
OMNIRACE – Learning Autonomous Driving Through Hands-On Experience
OMNIRACE is an educational challenge developed within the Automatic Control course of the Master’s Degree in Vehicle Engineering at the University of Pisa. Its objective is to bridge the gap between theoretical control engineering concepts and the practical development of autonomous systems by offering students the opportunity to design, implement, and experimentally validate a complete autonomous driving system on a real robotic platform.
The challenge is built around OMNICAR, a ROS2-powered omnidirectional mobile platform equipped with four mecanum wheels, enabling independent longitudinal, lateral, and rotational motion. This unique architecture provides an ideal testbed for advanced planning and control algorithms while exposing students to realistic robotic and autonomous vehicle technologies.
Students follow a development workflow closely resembling modern industrial practice. Planning and control algorithms are designed in MATLAB and Simulink, automatically converted into ROS2 software through code generation, and first validated in a Gazebo simulation environment. Once verified, the same software is deployed directly onto the physical vehicle, allowing students to experience the challenges of real-world implementation beyond simulation.
The competition requires each autonomous vehicle to navigate an ordered sequence of position-and-orientation waypoints as quickly and accurately as possible. Time penalties are assigned when target tolerances are exceeded, while larger errors terminate the trial. The activity is organized over multiple experimental sessions, giving teams the opportunity to analyze their performance, refine their algorithms, and progressively improve their solutions.
The first edition demonstrated remarkable student engagement, with voluntary participation exceeding expectations and teams organizing themselves independently. Every team successfully completed the challenge while achieving substantial performance improvements between experimental sessions. Interestingly, each group developed distinct control strategies, often converging toward advanced nonlinear solutions through engineering intuition and experimental reasoning.
OMNIRACE embodies an experiential learning approach in which theory, simulation, software engineering, and experimentation converge into a single educational experience. By combining competition with project-based learning, students develop practical expertise in autonomous systems, ROS2 software development, control engineering, experimental validation, and collaborative engineering, closely reflecting the multidisciplinary workflow encountered in both academic research and the autonomous vehicle industry.